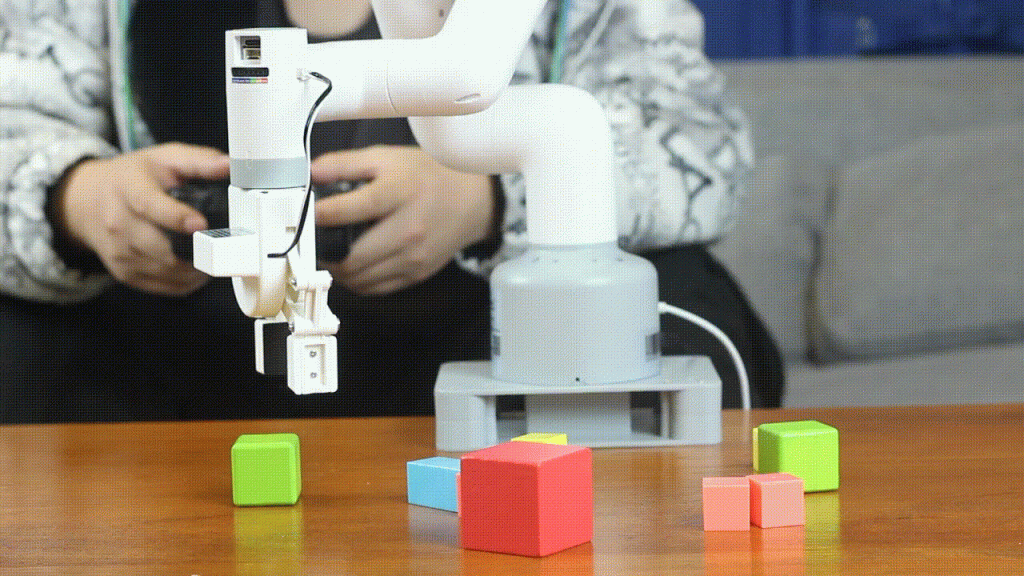
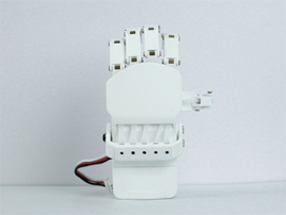
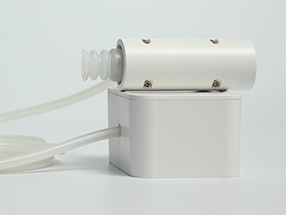
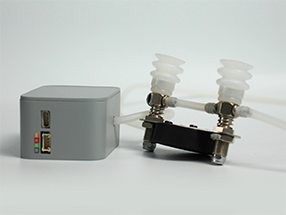
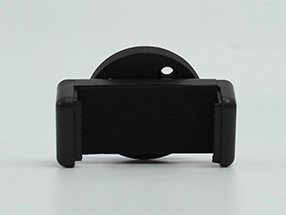
myCobot 280 UNO Q 产品特性 技术参数 使用手册 产品功能与应用 myCobot 280 UNO Q 融合 Arduino UNO Q 的高性能计算与 Linux 应用开发能力,以及六轴机械臂的运动控制能力。开发板搭载 Qualcomm Dragonwing QRB2210 处理器与 STM32U585 微控制器,支持 Debian Linux、Python 及 Arduino App Lab 开发。结合机械臂内置运动学正逆解及兼容的传感器、视觉模块与 AI 开发组件,可拓展图像识别、语音交互、智能感知及机器人系统集成,适用于普通教育与教育培训场景,支持人工智能与机器人教学、编程实践及项目开发,帮助学生探索机器人控制、智能交互与AI应用。 高性能开发平台 myCobot 280 UNO Q 搭载高通高性能四核处理器,配备 4GB RAM 与 32GB eMMC,支持 Debian Linux、Python 及 ROS 等多环境开发。结合丰富的扩展接口与六轴机械臂,可开展多模块集成、机器视觉、智能感知及机器人系统开发,满足从基础编程到复杂项目研发的多层次需求。 多模式控制 myCobot 280 系列机械臂内置大象机器人自主研发的机器人运动控制算法,支持角度、坐标、电位值、 弧度值多种控制模式,便于⽤户理解机器人复杂的工作原理和机器⼈应用原理myCobot 280 系列机械臂产品开源驱动库提供超90+机器人控制接⼝,1:1还原工业机器人基础控制接口,让用户编程体验更加接近真实的工业机器人开发应用。 商业探索 myCobot 280 系列机械臂,支持开发应用配合,可以扩展多种如 PC、工控机、嵌入式设备主控,适合多种应用场景。产品支持十余个配件,包含底座、末端扩展、周边产品等,多配件叠加可以完成复杂项目应用,满足商业化展会展示,如机器人应用模型展示、教育教学套装展示、工业4.0的应用场景展示等。 产品功能与参数 工作半径 280mm 负载 250g Arduino ROS仿真控制 Python myBlockly myStudio 自主开源 传感器丰富 超多配件 实践式新科学课程 兼容乐高 myAGV + myCobot 280 移动底盘+机械臂搭配开发,低成本开始机器人协作、SLAM建图、自主导航、ROS开发环境、六轴协作机器人控制、视觉识别、设备间通信等多种开发内容。 项目式学习课程 依托 Arduino 教育生态,结合 myCobot 280 与 UNO Q 的硬件能力、软件开发环境及项目式学习框架,构建机械臂应用与开发板应用两条课程线。机械臂课程围绕机构认知、运动控制、坐标与轨迹等基础知识,逐步过渡到综合项目与开放式创作;开发板课程聚焦表达、感知、连接、系统与智能五大能力领域,涵盖从基础体验到 AI 应用开发的实践探索。课程注重软硬件协同与动手实践,帮助学习者在真实项目中掌握机器人控制、编程开发与智能应用技能。 基于Arduino生态开发 Arduino是一个开放源码电子原型平台,拥有灵活、易用的硬件和软件。Arduino专为设计师,工艺美术人员,业余爱好者,以及对开发互动装置或互动式开发环境感兴趣的人而设的。 主流编程平台支持 我们默认支持Arduino平台,并提供产品驱动库文件、如果你想使用Python或者ROS等主流编程平台,可以烧录官方固件或自行开发固件以支持使用。 多种连接开发方式 USB WIFI Bluetooth 兼容多系统平台 Arduino IDE 可以使用Windows、Mac OS、Linux等系统开发,极大地丰富了扩展开发属性 ROS仿真控制支持 如果你的开发板支持双串口,使用官方固件并安装ROS应用环境,即可通过Ubuntu18.04系统,简化6自由度串行总线航机复杂运动控制。 内置机器人正逆运动学 内部集成运动学算法、可以使用角度、电位值、坐标等多种控制接口,极大的满足各种控制需求。 超多配件,随心搭配 自适应夹爪、摄像头法兰、吸泵等数十种配件,帮助你尽情发挥myCobot的创意想法 前往购买 自适应夹爪 平行夹爪 张角式夹爪 灵巧手 垂直吸泵 双头吸泵 笔夹持器 手机夹持器 摄像头模组 春笋法兰 G型底座 平面底座 开箱视频 myCobot 280 UNO Q myStudio 一站式的机器人应用平台机器人驱动安装,机器人固件升级,使用文档阅读,视频教程观看等多种功能 前往下载 联系我们购买myCobot 280 UNO Q 邮箱 sales@elephantrobotics.com marketing@elephantrobotics.com 电话 +86 181 2418 3646